德银把物理AI的边界从屏幕推向道路、工厂和太空:Waymo的机器人出租车、特斯拉Cybercab、Pony.ai的自动驾驶车队、人形机器人、Harmonic Drive减速器、宁德时代电池与SpaceX轨道数据中心,共同回答算力、劳动力、数据和供应链如何闭环。
一、德银看到的不是聊天机器人,而是走出屏幕的物理AI
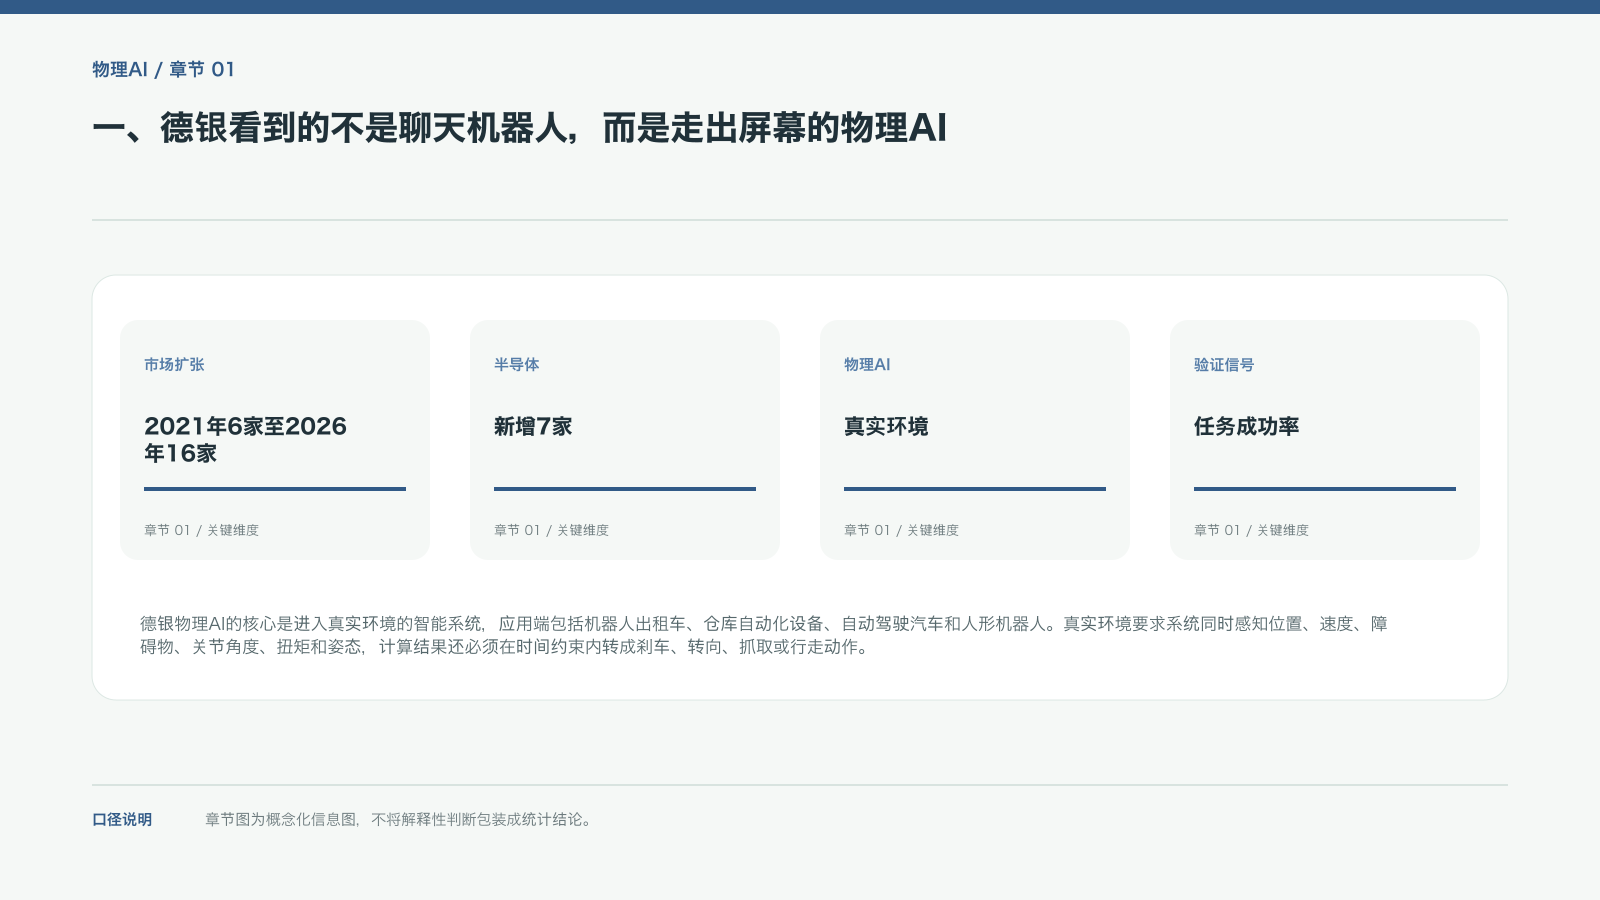
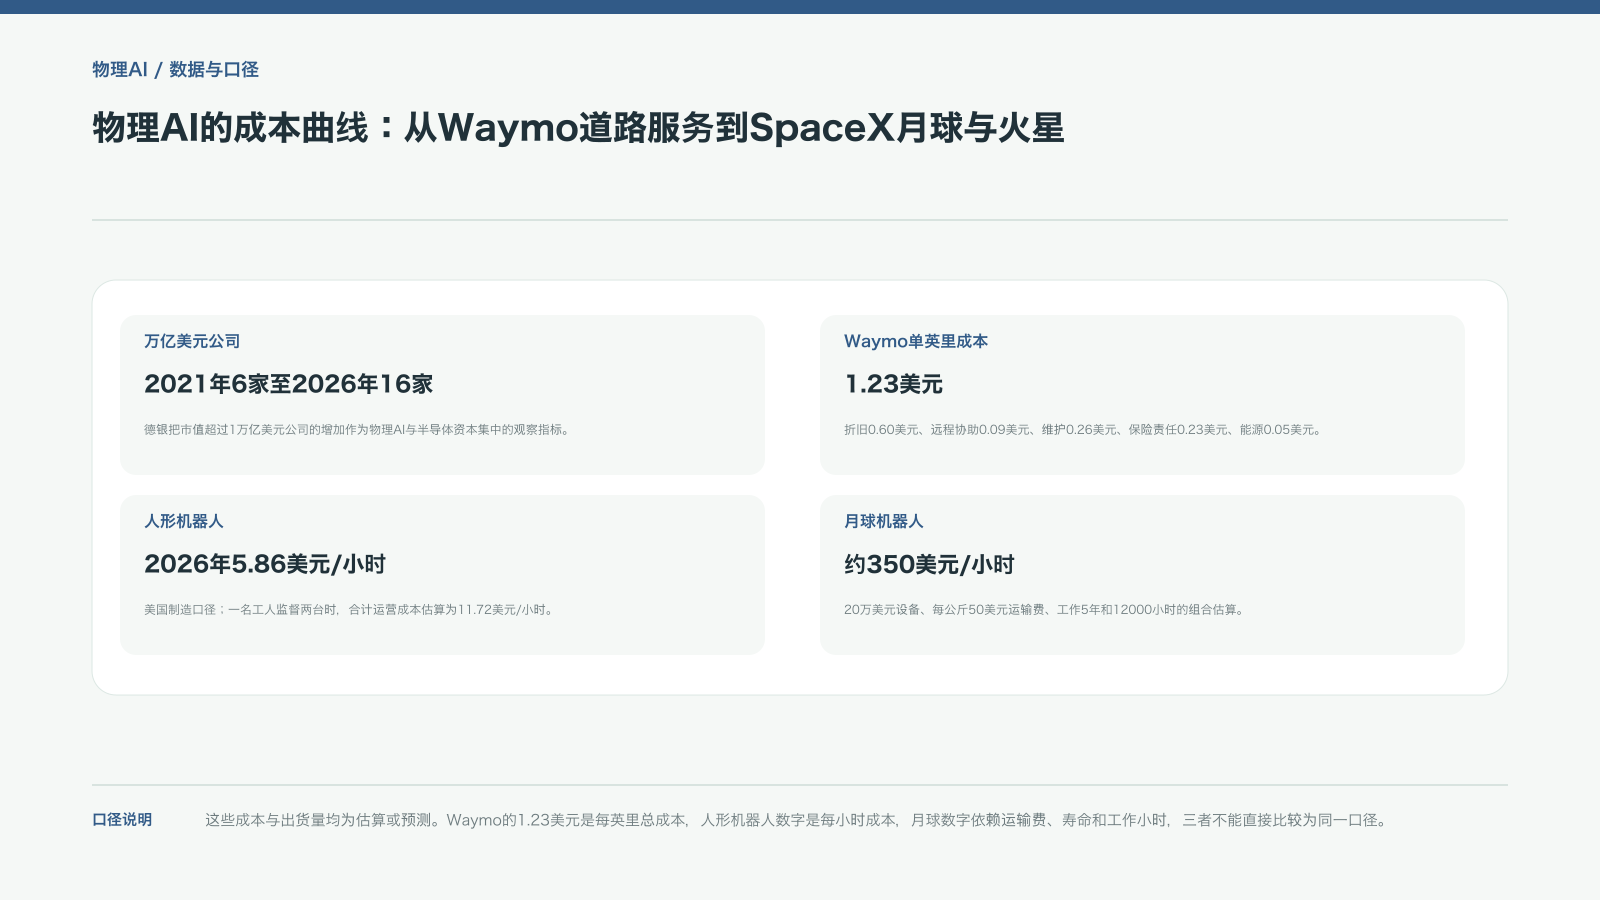
德银物理AI的核心是进入真实环境的智能系统,应用端包括机器人出租车、仓库自动化设备、自动驾驶汽车和人形机器人。真实环境要求系统同时感知位置、速度、障碍物、关节角度、扭矩和姿态,计算结果还必须在时间约束内转成刹车、转向、抓取或行走动作。GPU、CPU与ASIC构成边缘计算底座,半导体公司的资本集中因此成为物理AI扩张的前置条件。全球市值超过1万亿美元的公司从2021年到2026年由6家增加到16家,新增公司中有7家属于半导体公司;特斯拉与SpaceX也被列为AI业务相关企业。市值变化只能说明资本关注,不能替代部署量、任务成功率和单位成本。真正的物理AI信号是系统在复杂环境中连续完成任务,并把失败恢复成本压到可承受范围。
二、Waymo、特斯拉Cybercab与Pony.ai把自动驾驶变成运营问题
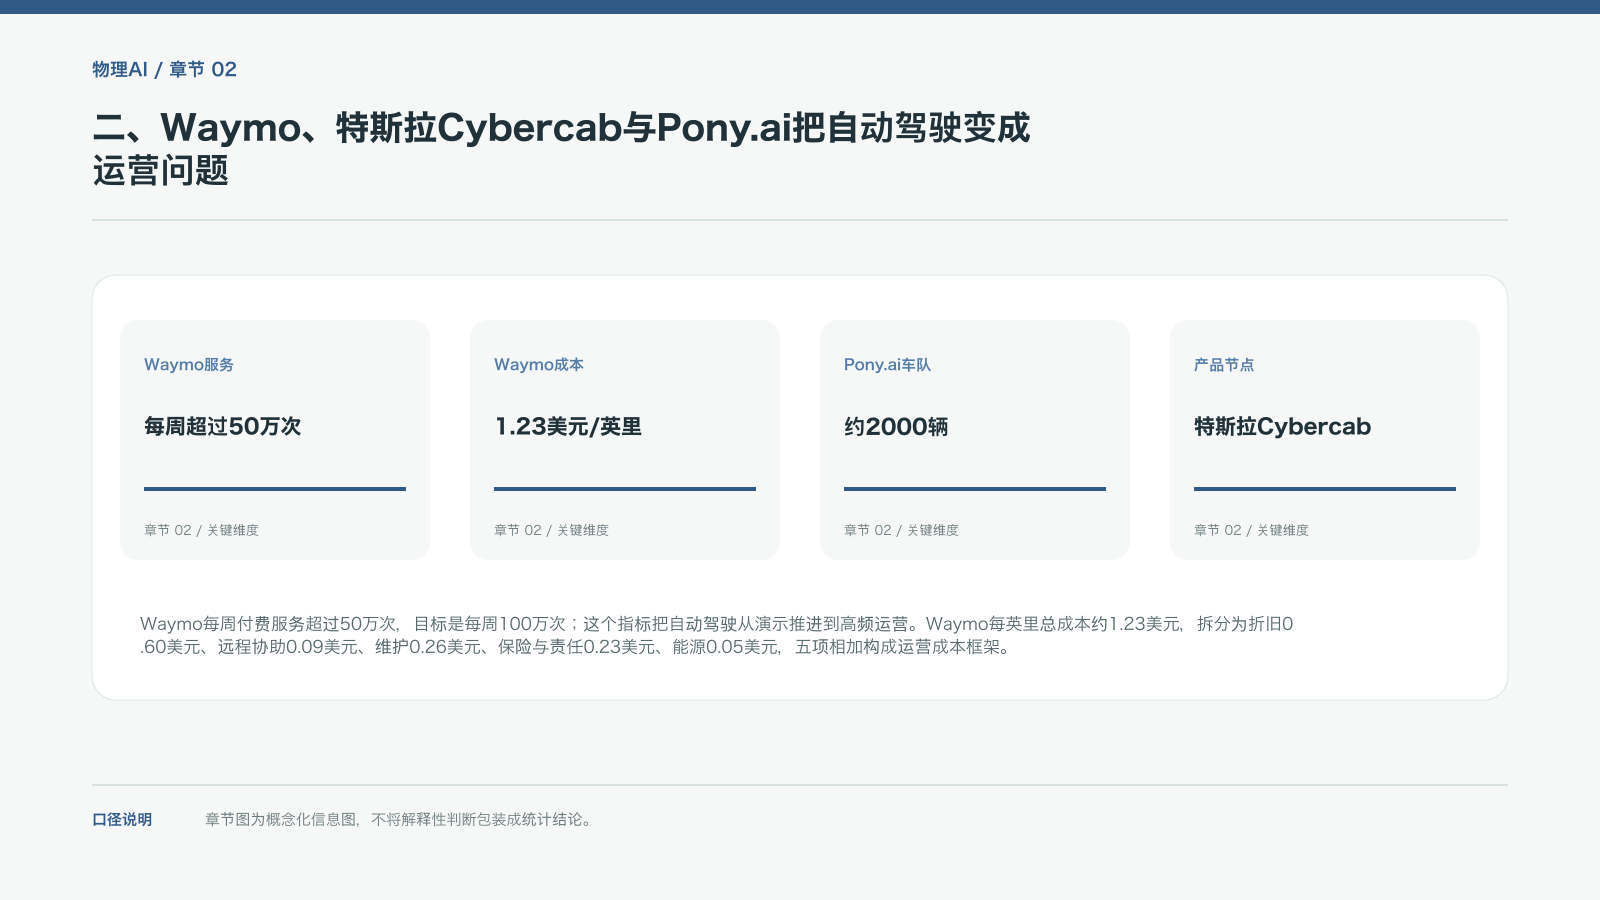
Waymo每周付费服务超过50万次,目标是每周100万次;这个指标把自动驾驶从演示推进到高频运营。Waymo每英里总成本约1.23美元,拆分为折旧0.60美元、远程协助0.09美元、维护0.26美元、保险与责任0.23美元、能源0.05美元,五项相加构成运营成本框架。特斯拉在奥斯汀推出Cybercab,设计取消方向盘和踏板,验证重点从硬件造型转向安全冗余、监管许可和服务可用率。Pony.ai已经在北京、上海、广州和深圳开展付费服务,运营规模约2000辆自动驾驶车辆。三条路线都要回答相同问题:每英里成本是否稳定,远程协助是否随规模下降,事故责任如何定价,车辆维护是否能支撑高利用率。付费次数很亮眼,但没有安全记录、空驶率和维修周期,规模指标依然不完整。
三、劳动力缺口把人形机器人从科幻叙事变成成本模型
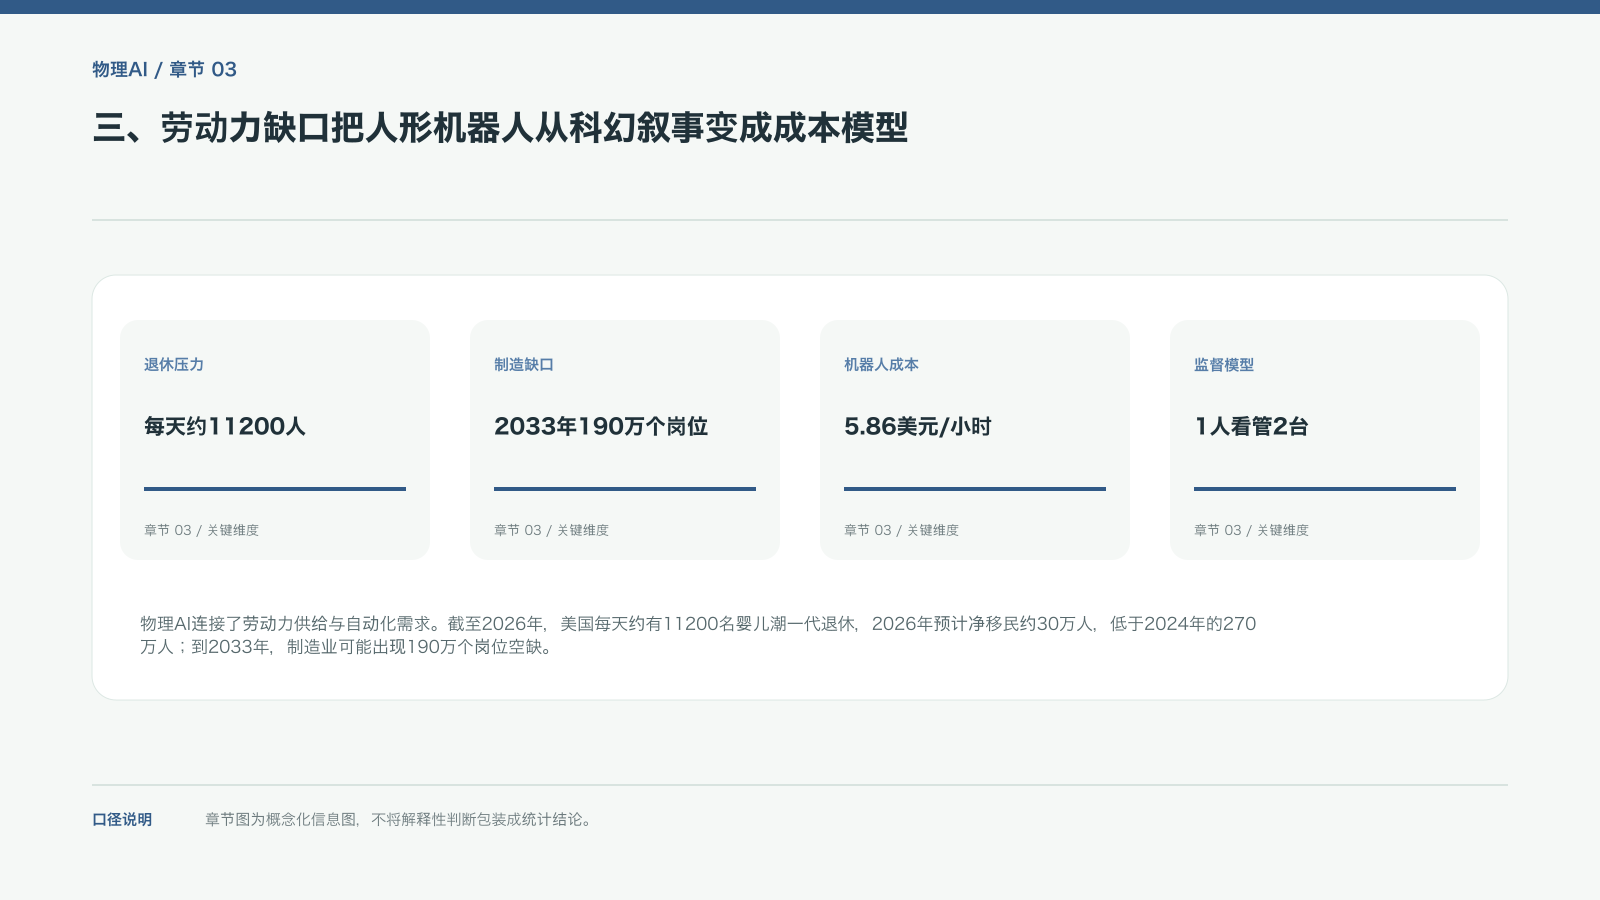
物理AI连接了劳动力供给与自动化需求。截至2026年,美国每天约有11200名婴儿潮一代退休,2026年预计净移民约30万人,低于2024年的270万人;到2033年,制造业可能出现190万个岗位空缺。美国劳动力增长接近零,为维持当前就业水平,月度新增就业只需不到1万个,属于约65年来的低位。数字本身需要继续核验,但机制清楚:重复搬运、分拣、装配和夜间巡检会面对持续缺人。2026年美国制造的人形机器人全负荷小时成本约5.86美元;一名工人监督两台机器人时,合计约11.72美元/小时。这个比较成立的前提是机器人拥有足够的可用率、维护体系和任务泛化能力。不能把设备租赁成本直接等同于完整劳动成本,安全培训、场地改造、停机损失和责任保险都需要计入。试点决策还需把设备折旧、能源、换型调试、备件维护、停机和人工监督统一折算到同一任务周期,再与岗位工资、培训和安全成本比较。若机器人只能在固定工位重复单一步骤,商业边界就窄于通用人形叙事;若任务切换仍需工程师反复编程,劳动力缺口也未必立即转成设备需求。验收应依据实际班次数据和连续运行记录,而不是单次演示。
机器人替代劳动的比较必须采用完整的单位经济模型:采购或折旧、能源、维护、部署改造、停机、人工监督和事故责任都要进入成本。设备小时成本低于工资,只能说明一个局部条件;只有任务稳定、产能利用率足够高且客户愿意付费,投资回收才可能成立。
四、动作数据是物理AI最大的瓶颈,失败数据同样有价值
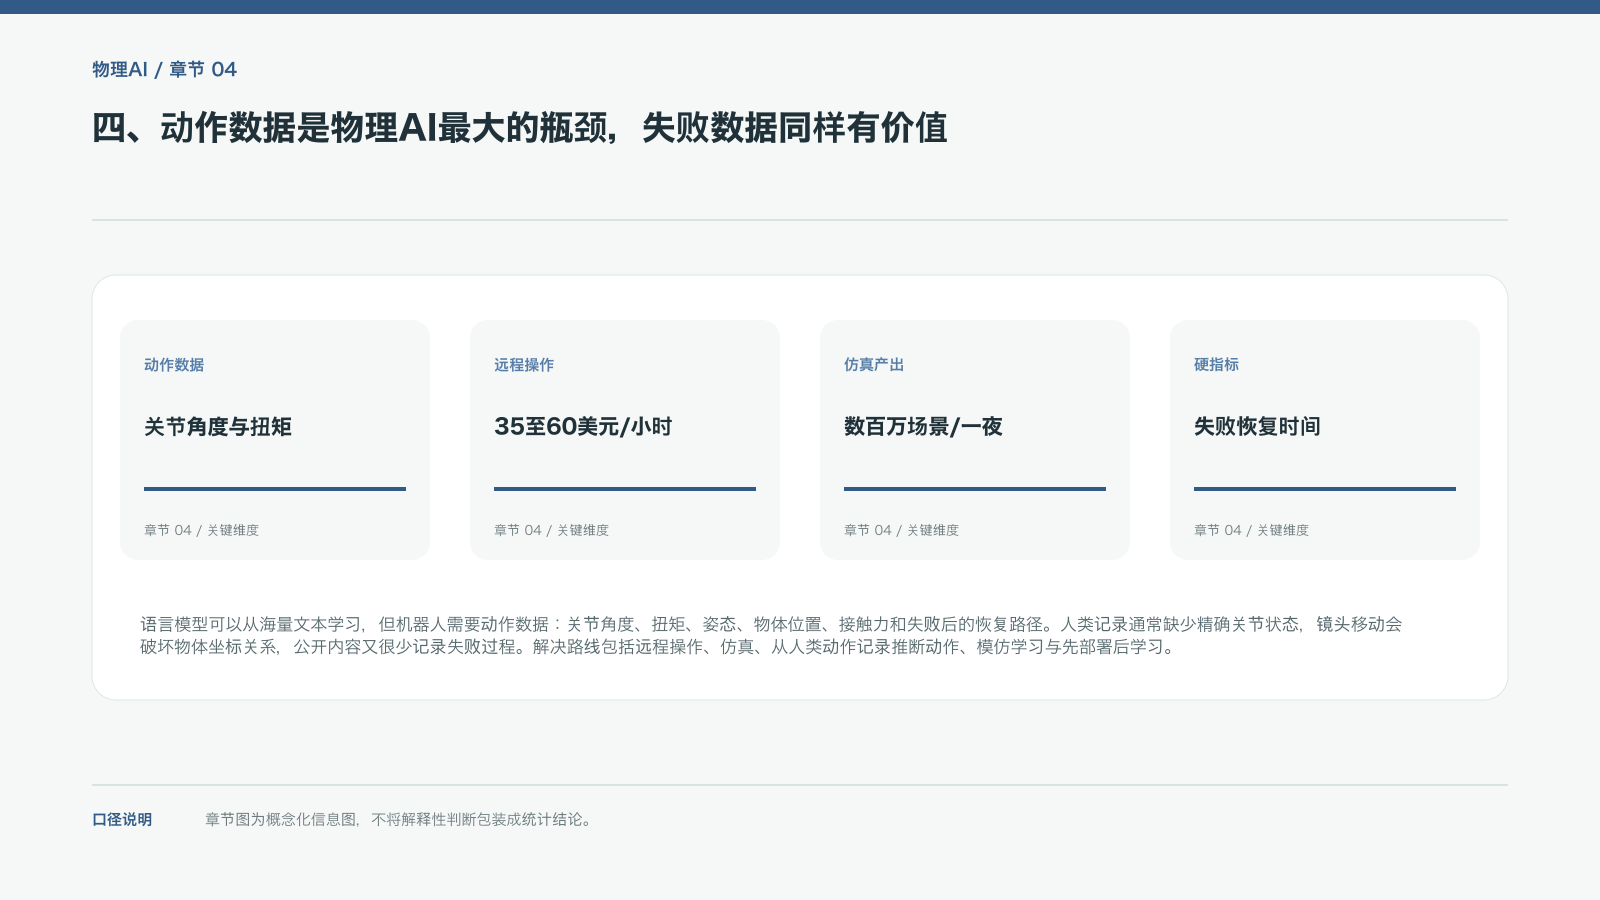
语言模型可以从海量文本学习,但机器人需要动作数据:关节角度、扭矩、姿态、物体位置、接触力和失败后的恢复路径。人类记录通常缺少精确关节状态,镜头移动会破坏物体坐标关系,公开内容又很少记录失败过程。解决路线包括远程操作、仿真、从人类动作记录推断动作、模仿学习与先部署后学习。远程操作每小时成本约35至60美元,质量控制较强,却难以无限扩张;仿真可以在一夜之间生成数百万场景,但每个新任务仍需要真机验证;模仿学习随部署规模扩大可能降低边际成本,却要求先获得可靠策略。更有价值的闭环是把成功动作、异常动作、恢复动作和人工接管一起记录,形成任务级数据资产。验证信号不是数据集大小,而是新场景成功率、失败恢复时间、人工接管频率和真机仿真差异。还要区分“能完成一次”和“能否重复完成任务”:前者可以来自精心挑选的实验环境,后者才接近工厂排班、仓库高峰和道路复杂天气的真实需求。动作数据若没有时间戳、传感器校准和任务结果标签,数量再大也很难训练可迁移策略;失败数据若没有故障原因和恢复动作,也只能成为无法复用的记录。动作闭环还要记录起始状态、任务边界、人工接管原因、动作结果与恢复路径,才能把一次失败转成可训练样本。仿真成功若无法在真实夹具、摩擦变化、遮挡和传感器噪声下复现,就说明迁移差距仍大。部署端应按相同任务比较完成率、人工介入时长和停机时间,并对安全关键步骤设置人工确认门槛。只有新增任务不必从头采集大量数据,动作数据积累才真正降低部署成本。
从人类动作学习也有明显限制:相机画面不能完整表达关节扭矩、接触力和物体状态,仿真环境又会与真实摩擦、光线和硬件误差不同。可靠的数据闭环必须记录任务目标、传感器状态、成功与失败原因,以及系统如何恢复,而不是只积累演示视频。
五、Harmonic Drive、宁德时代与稀土磁材决定机器人能否量产
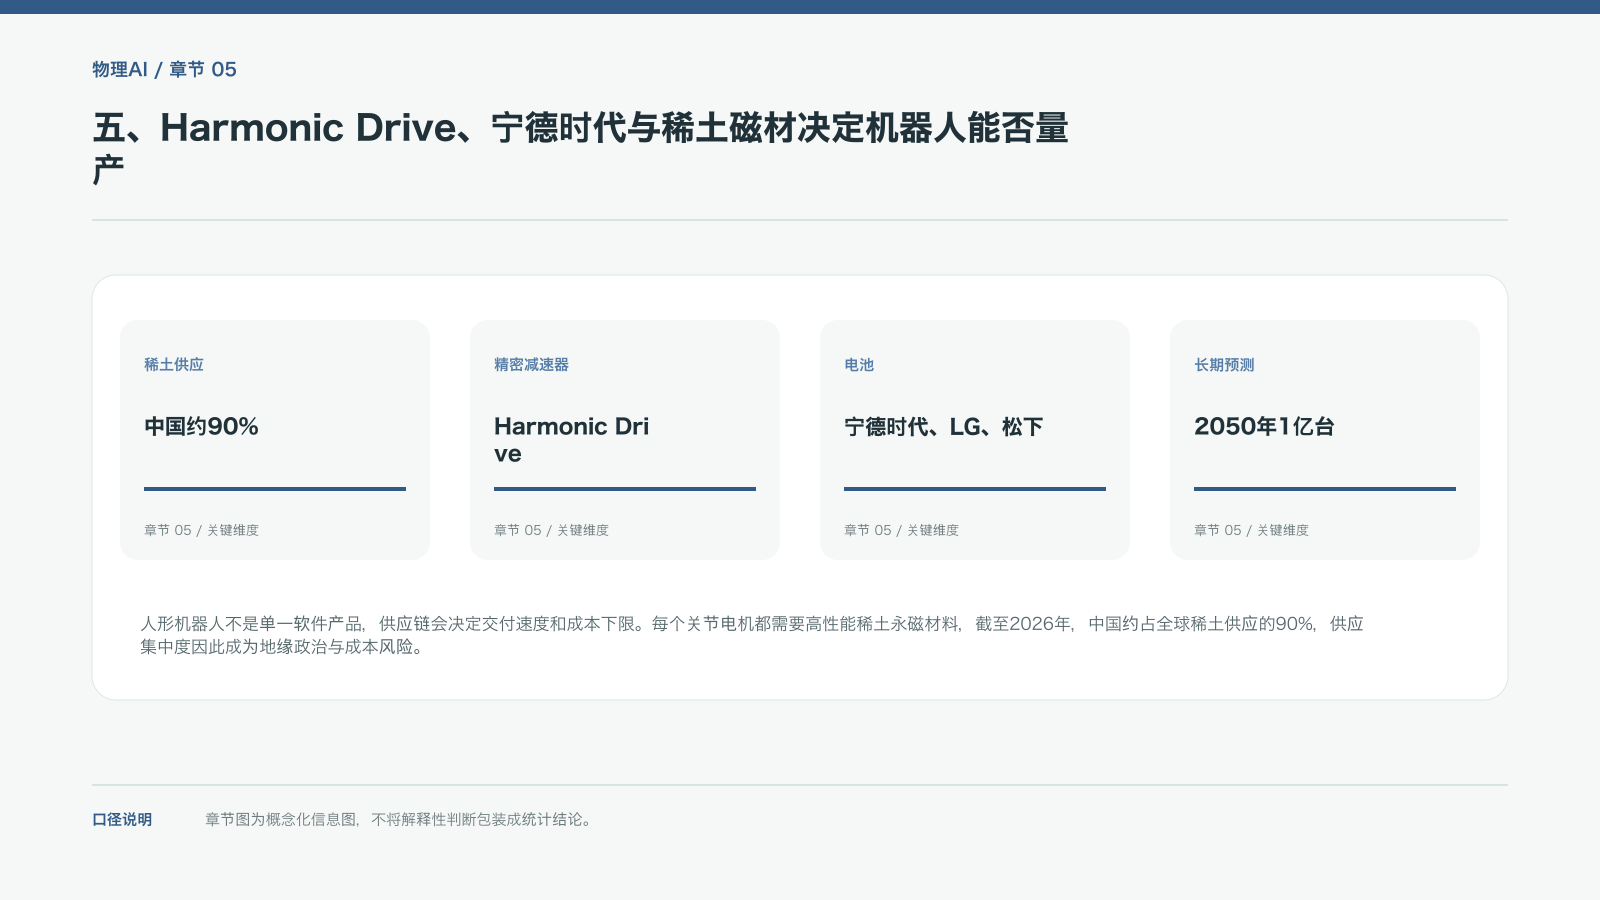
人形机器人不是单一软件产品,供应链会决定交付速度和成本下限。每个关节电机都需要高性能稀土永磁材料,截至2026年,中国约占全球稀土供应的90%,供应集中度因此成为地缘政治与成本风险。Harmonic Drive在精密减速器领域领先,中国公司正在追赶,但美国目前缺少大规模本土供应商。电池方面,宁德时代处于领先位置,特斯拉、LG与松下紧随其后。供应链验证不能只看实验室样机,应检查电机连续工作温升、减速器寿命、稀土磁材采购、单机电池循环和维修备件库存。2026年全球人形机器人出货量约8万至80万台,中国在2026年上半年已经生产超过4万台;区间很宽,说明需求与量产节奏仍有较大不确定性。2050年全球出货量达到1亿台、市场规模达到1.5万亿美元属于长期情景,只有出货、价格、可用率和客户回本周期持续改善,远期市场规模才有验证路径。
六、SpaceX、月球和火星把机器人价值从工资差扩展到通信延迟
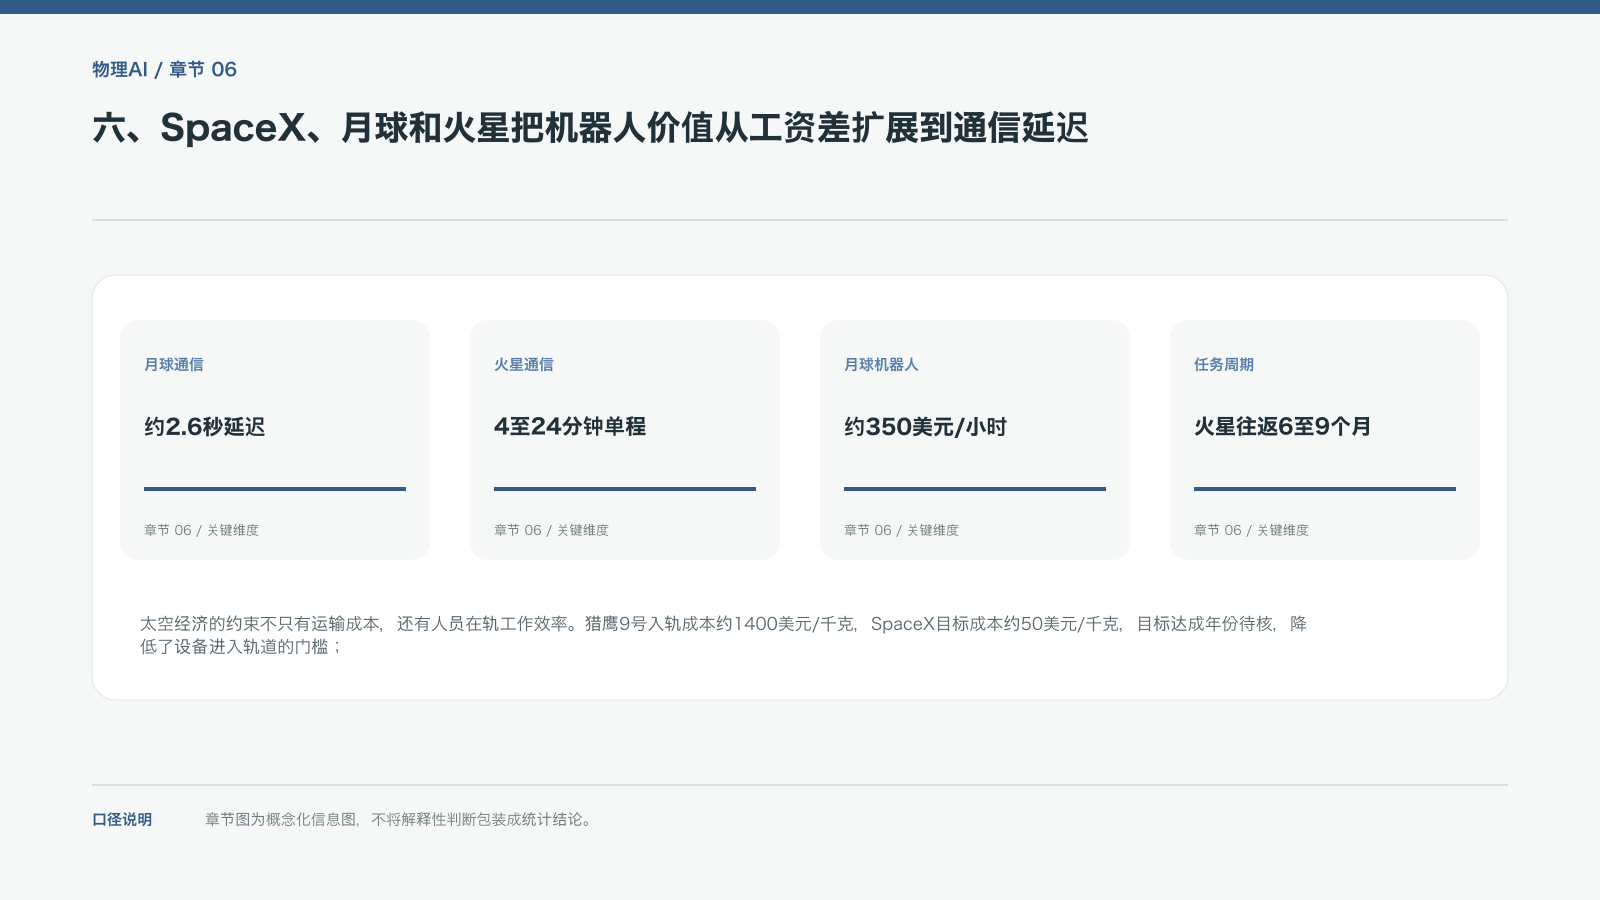
太空经济的约束不只有运输成本,还有人员在轨工作效率。猎鹰9号入轨成本约1400美元/千克,SpaceX目标成本约50美元/千克,目标达成年份待核,降低了设备进入轨道的门槛;阿波罗11号任务使用土星5号,单次发射成本估算约41亿美元(价格年份待核),在月球表面只有约96个生产性工作小时,折算人工成本约4270万美元/小时。太空级人形机器人成本情景为:设备成本20万美元,按每千克50美元运输费送到月球,工作5年、累计12000小时,每小时成本约350美元。这个估算依赖设备寿命、维修方式、运输费和有效工作时间,不能当作现成报价。地月单程通信延迟约2.6秒,地面操作员仍可能形成闭环;火星单程通信延迟约4至24分钟,发射窗口约26个月,往返约6至9个月,远程操控无法覆盖实时风险。火星任务因此更依赖自主诊断、任务规划和故障恢复。通信时延也决定任务切分:地面负责低频目标选择与资源调度,机器人本地处理避障、抓取和故障停机。月球任务仍面对尘埃、温差、辐射和能源不足,现场维修设计会改变有效工作时间;火星链路中断时,设备必须判断风险、保存状态、进入安全模式,再自主恢复。太空订单不能只看运载价格,还要检查载荷、能源、任务清单与维护方案能否共同满足任务要求。机器人若只能在地面持续遥操作,通信延迟就会吞掉成本优势;能否安全暂停、恢复和报告异常,是自主能力的实际验收条件。
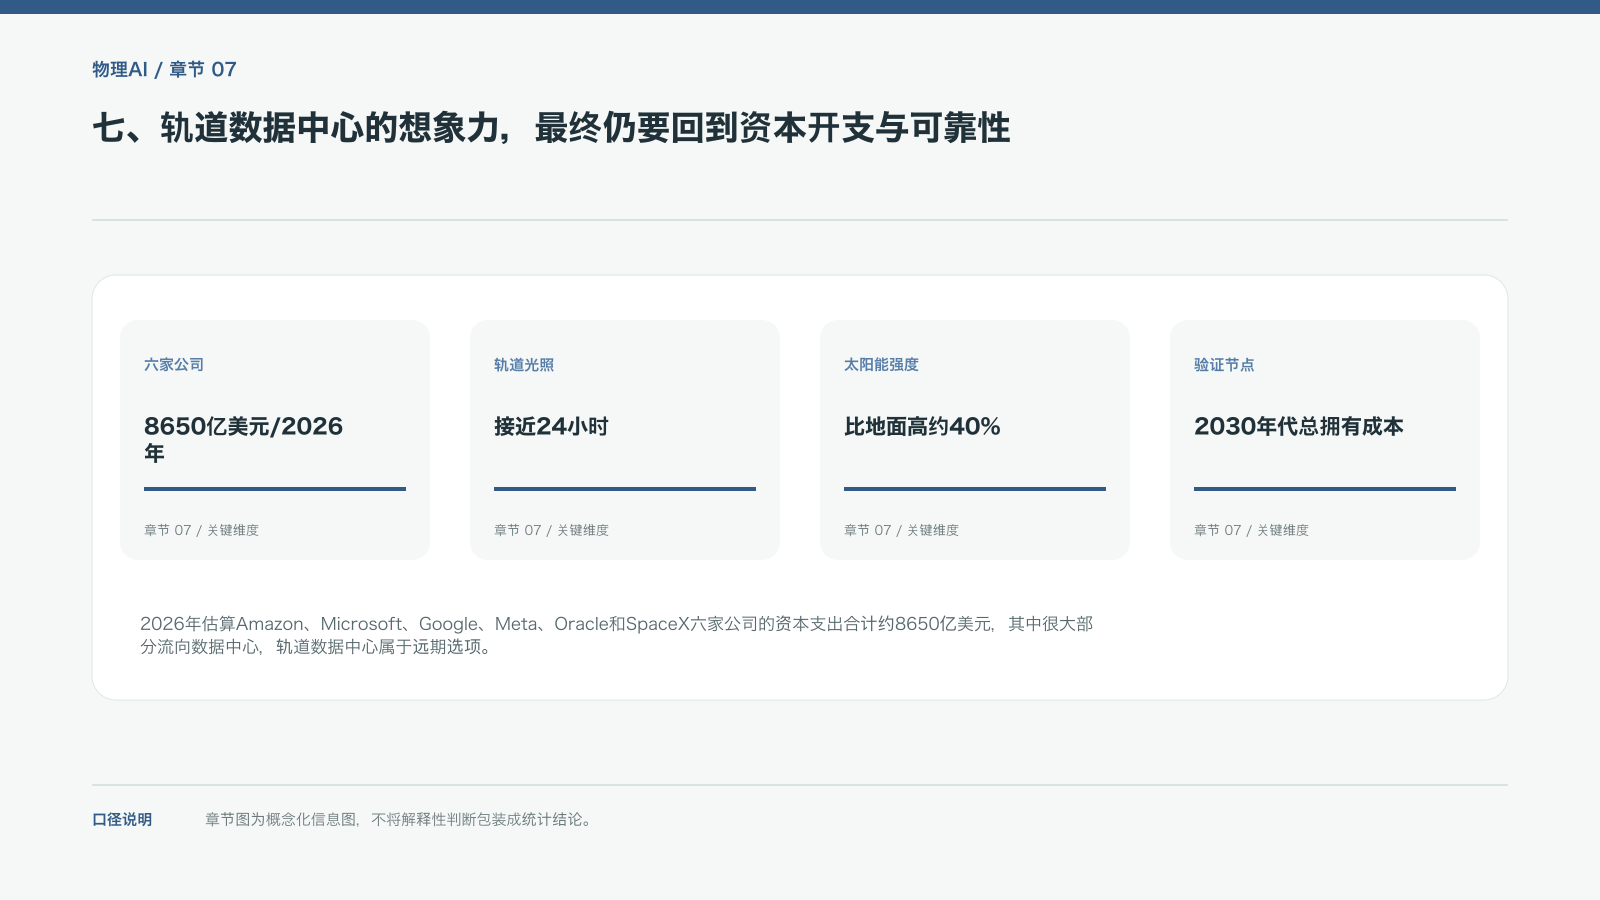
七、轨道数据中心的想象力,最终仍要回到资本开支与可靠性
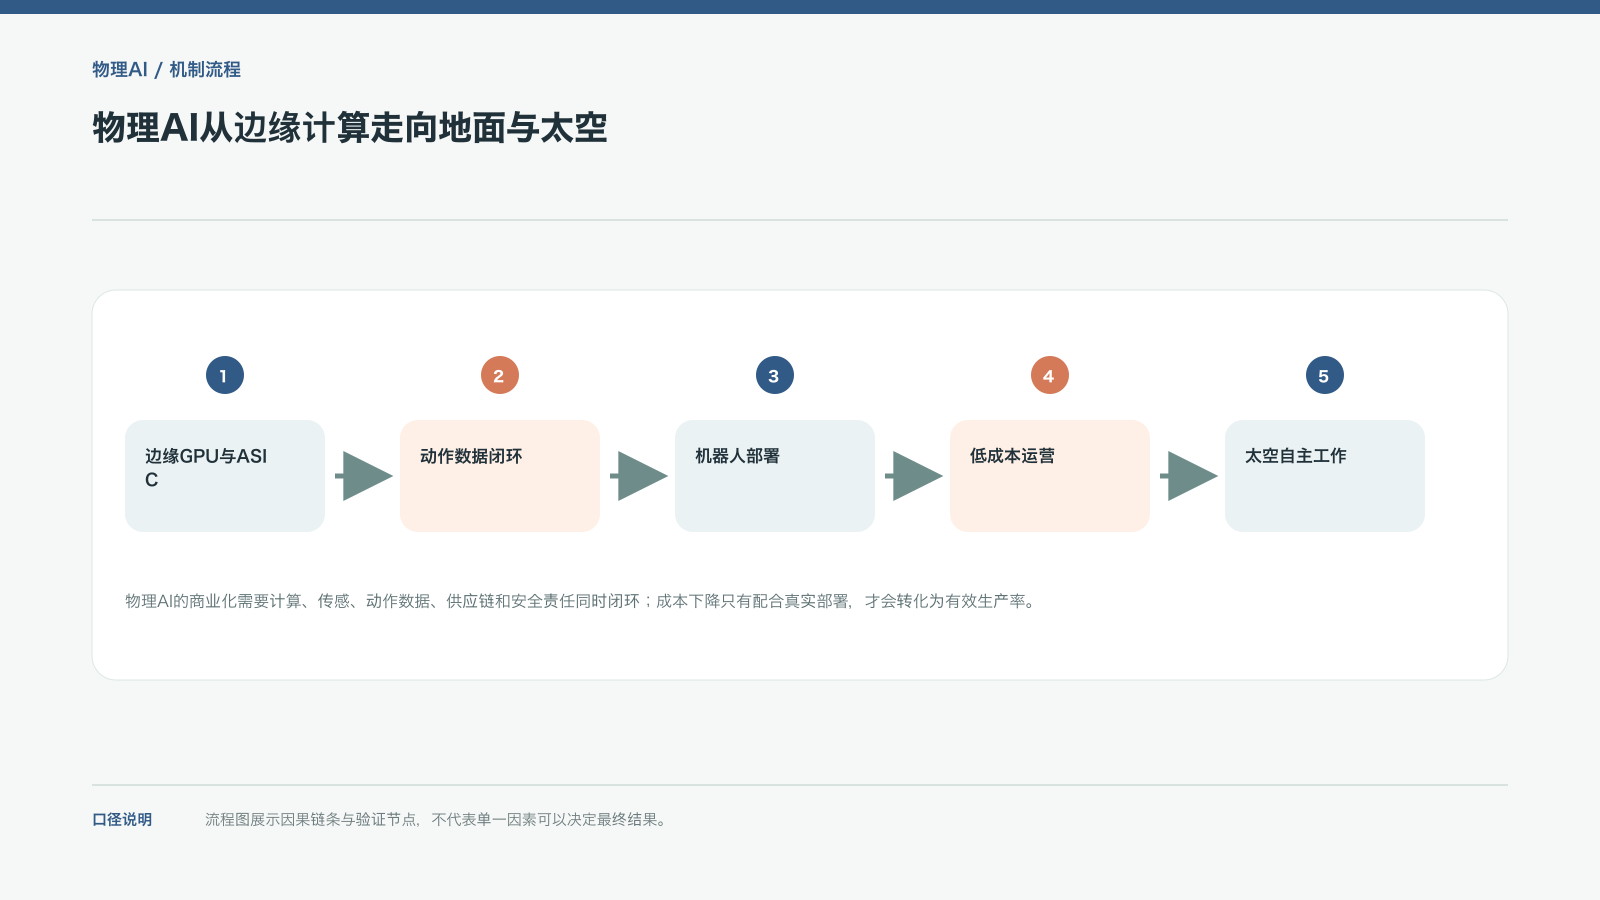
2026年估算Amazon、Microsoft、Google、Meta、Oracle和SpaceX六家公司的资本支出合计约8650亿美元,其中很大部分流向数据中心,轨道数据中心属于远期选项。轨道环境可以获得接近24小时光照,太阳能强度约比地面高40%,到2030年代,轨道数据中心总拥有成本可能接近地面数据中心。这个判断需要同时通过发射频次、散热、维修、通信链路、空间碎片防护和数据合规验证。物理AI的长期闭环可以这样理解:地面边缘GPU、CPU和ASIC处理感知任务,机器人在道路、工厂和月面执行动作,SpaceX提供运输与轨道基础设施,轨道数据中心提供能源与计算选项。只要动作数据不足、供应链受限、远程接管成本过高或安全责任无法定价,宏大市场规模就会停留在远期叙事。更硬的观察顺序是付费服务、任务成功率、单位成本、设备可用率、出货量和客户回本周期。沿着这个顺序,Waymo要公开每周付费服务之外的空驶率、事故率和每英里真实成本,特斯拉Cybercab要通过监管许可与连续运营,Pony.ai要证明约2000辆车可以在不同城市保持可用率。人形机器人要从2026年全球8万至80万台的出货区间进一步落到订单、交付、工位节拍和客户回本,Harmonic Drive、宁德时代、LG和松下的供应能力也要接受长期循环测试。SpaceX和猎鹰9号降低运输成本后,月球机器人仍需要抗辐射、热管理、能源储存和自主维修;阿波罗11号与土星5号的历史成本只提供对照,不能替代未来任务预算。2030年代轨道数据中心若要接近地面总拥有成本,还必须经过发射、部署、散热、通信和维修五个环节的连续验证。
轨道数据中心的设想尤其依赖发射频率、散热和在轨维护。太空环境可以提供较长的日照窗口,但服务器仍会产生热量,通信、维修和替换部件也需要成本。只有发射、能源、散热、通信和可靠性同时改善,理论上的能源优势才可能转成实际总拥有成本优势。